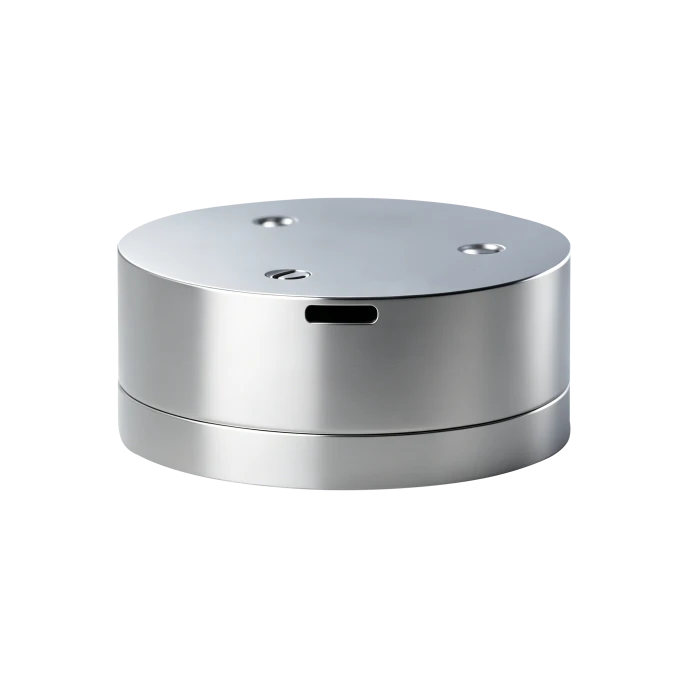
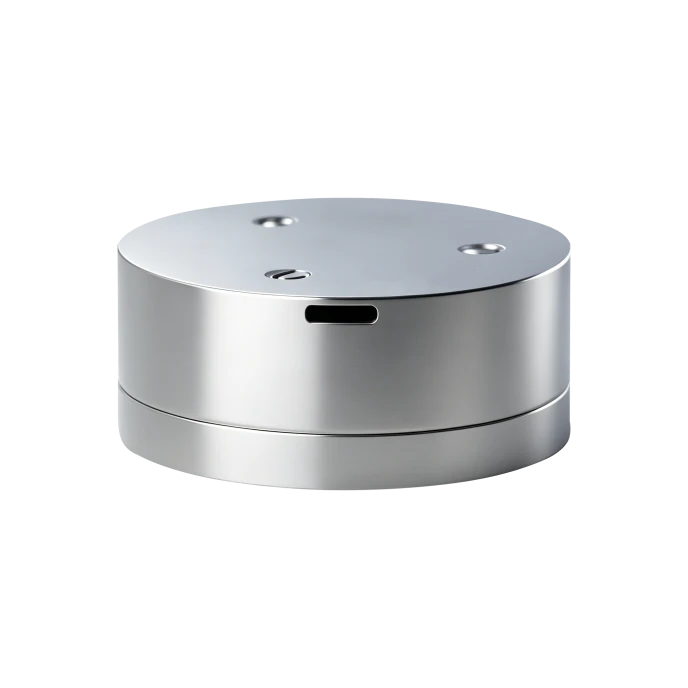
FS40L1 Ib leeg -Axis Nruab Nrab- Tsawg Precision Silicon Photonic Gyroscope
Muaj zog Environmental Adaptability
Kev ntseeg siab, Ultra-Lub neej ntev
Tag Nrho DigitalRS-422 Hluav Taws Xob Interface Outpu
Hauj lwm lawm
Lub ntsiab nta
- Miniature Compact Design
- Tag nrho -Solid-State Design
- Muaj zog Environmental Adaptability
- Kev ntseeg siab, Ultra-Lub neej ntev
- Tag Nrho DigitalRS-422 Hluav Taws Xob Interface Output
Daim ntawv thov teb
- EO Pod
- Flight Control Platform
- Optical/Photography Platform
- Platform Stabilization Device
- SatCom-ntawm--Txiv
- Inertial Measurement Unit
- Lightweight UAV
Product Overview
FS40L1 silicon photonic gyroscope tawg los ntawm cov qauv FOG tsim nrog silicon photonic integrated optical circuit. Nws yog qhov nruab nrab zoo tshaj -tsis tshua muaj siab angular tus nqi sensor rau navigation thiab tswj, dav siv hauv kev ntsuas inertial. Raws li cov qauv tsim pov thawj nrog engineering optimizations rau kev tsim khoom loj, nws muab cov nqi tshwj xeeb rau kev ua haujlwm. Featuring compact loj, lub teeb yuag, tsis muaj zog noj, thiab ib tug yooj yim interface, nws muaj qhov zoo tshaj plaws nyob rau hauv navigation thiab tswj teb.
Cim Technology
Lub tuam txhab yog lub tuam txhab ua haujlwm siab - thev naus laus zis uas ua tiav tag nrho kaw- lub voj kev sib koom ua ke los ntawm cov khoom siv fiber ntau winding, fiber ntau coil winding, fiber ntau optic gyroscopes, fiber ntau inertial khoom, MEMS inertial cov khoom, IMU circuits, software, rau IMU kuaj thiab calibration khoom. Los ntawm kev tswj hwm ntawm cov dej ntws thiab cov txheej txheem hauv qab, cov khoom lag luam zoo tau txhim kho zoo thiab cov nqi raug txo. Lub caij no, lub tuam txhab siv ISO9001 qhov system zoo thiab siv cov txheej txheem nruj kom ntseeg tau cov khoom lag luam kev ntseeg tau thiab sib xws.
FS40L1 Ib leeg -Axis Nruab Nrab-Low Precision SiliconPhotonic Gyroscope
FS40L1 Ib leeg -Axis Silicon Photonic Gyroscope Performance Parameters
|
Parameter |
A |
B |
C |
|
Bias Stability (degree / h, 1σ, 10s) |
Tsawg dua los yog sib npaug li 0.8 |
Tsawg dua lossis sib npaug li 0.6 |
Tsawg dua los yog sib npaug li 0.3 |
|
Bias Repeatability (degree / h, 1σ) |
Tsawg dua los yog sib npaug li 0.8 |
Tsawg dua lossis sib npaug li 0.6 |
Tsawg dua los yog sib npaug li 0.3 |
|
Random Taug kev Coefficient (degree / √h) |
Tsawg dua los yog sib npaug li 0.1 |
Tsawg dua lossis sib npaug li 0.08 |
Tsawg dua lossis sib npaug li 0.03 |
|
Scale Factor Tsis yog -linearity (ppm) |
Tsawg dua los yog sib npaug li 200 |
Tsawg dua los yog sib npaug li 200 |
Tsawg dua los yog sib npaug li 200 |
|
Scale Factor Repeatability (ppm) |
Tsawg dua los yog sib npaug li 200 |
Tsawg dua los yog sib npaug li 200 |
Tsawg dua los yog sib npaug li 200 |
|
Dynamic Range (℃/ s) |
±500 |
||
|
Sib nqus teb rhiab heev (degree /hr / Gs) |
Tsawg dua los yog sib npaug li 0.05 |
||
|
Ua haujlwm kub (degree) |
-40 - +65 |
||
|
Cia kub (degree) |
-50 - +70 |
||
|
Kev vibration (g, Hz) |
4.2, 20 - 2000 |
||
|
Qhov hnyav (g) |
65±5 |
||
|
Qhov Loj (mm) |
40*40*17 |
||
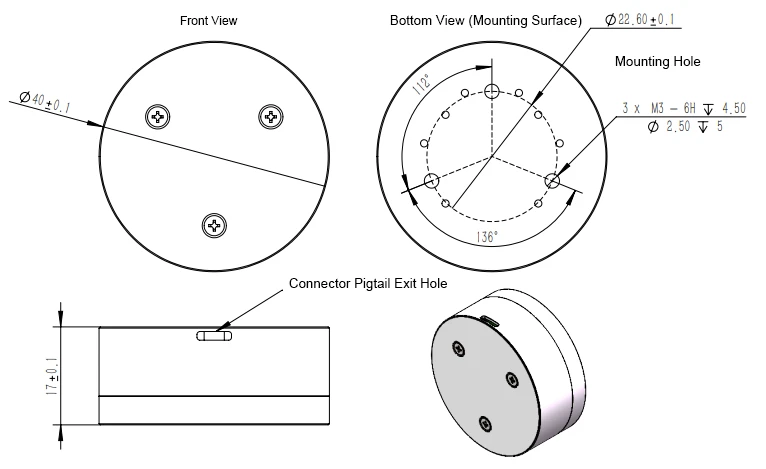
Dimensional Drawing
Gyroscope Output Connector
Cov yam ntxwv hluav taws xob
|
Pin No. |
Pin txhais |
Mark |
|
1 |
UAS T+ |
TX + |
|
2 |
UART T- |
TX - |
|
3 |
UAS R+ |
RX+ |
|
4 |
UART R- |
RX- |
|
6,7 |
Lub zog +5V |
+5V |
|
8,9 |
Lub zog GND |
GND |
Taw qhia
Raws li hom tshiab ntawm tag nrho cov khoom tiav- xeev gyroscope, fiber ntau optic gyroscope nta nrawm pib- nce, ntsuas qhov dav, thiab muaj kev ntseeg siab. FS40L1 nruab nrab-rau- tsis tshua muaj siab FOG yog siv tau rau qhov chaw tsaws thiab kev taw qhia, tsheb-mounted rau sab qaum teb nrhiav, tus cwj pwm hauv huab cua thiab kev siv lub taub hau (AHRS), marine gyrocompasses, thiab lwm yam nruab nrab- rau-siab precision inertial navigation system (INS)
1.1 Scope ntawm daim ntawv thov
Phau ntawv no siv tshwj xeeb rau cov khoom FS40L1 thiab suav nrog kev ua haujlwm tshwj xeeb, cov txheej txheem kev ua haujlwm, qhov ntev ntawm qhov ntsuas, thiab kev teeb tsa thiab cov lus qhia siv. Cov txheej txheem txheej txheem npog cov khoom lag luam ib puag ncig, kev ua haujlwm hluav taws xob, thiab cov yam ntxwv ntawm lub cev.
1.2 Main Parameters
1.2.1 Main FOG Performance Specifications:
Table 1 Main Product Performance Specifications
|
Parameter |
A |
B |
C |
|
|
Bias Stability (degree / teev, 1σ, 10s) |
Tsawg dua los yog sib npaug li 0.8 |
Tsawg dua los yog sib npaug0.6 |
Tsawg dua los yog sib npaug li 0.3 |
2 hr nruam xeem, 10 s smoothing tshwm sim |
|
Bias Repeatability (degree / teev, 1σ) |
Tsawg dua los yog sib npaug li 0.8 |
Tsawg dua los yog sib npaug0.6 |
Tsawg dua los yog sib npaug li 0.3 |
Muab xam los ntawm 6 cov ntaub ntawv xeem |
|
Random Taug Kev Coefficient (degree /√teev) |
Tsawg dua los yog sib npaug li 0.1 |
Tsawg dua los yog sib npaug li 0.08 |
Tsawg dua los yog sib npaug0.03 |
|
|
Scale Factor Nonlinearity (ppm) |
Tsawg dua los yog sib npaug li 200 |
Tsawg dua los yog sib npaug li 200 |
Tsawg dua los yog sib npaug li 200 |
Chav kub |
|
Scale Factor Asymmetry (ppm) |
Tsawg dua los yog sib npaug li 200 |
Tsawg dua los yog sib npaug li 200 |
Tsawg dua los yog sib npaug li 200 |
Chav kub |
|
Scale Factor Repeatability (ppm) |
Tsawg dua los yog sib npaug li 0.8 |
Tsawg dua los yog sib npaug0.6 |
Tsawg dua los yog sib npaug li 0.3 |
Chav kub |
|
Dynamic Range (degree/s) |
±500 |
|||
|
Sib nqus Field Sensitivity (degree /hr/Gs) |
Tsawg dua los yog sib npaug li 0.05 |
|||
|
Bandwidth (Hz) |
>200 |
|||
|
Kev siv fais fab (W, Room temp.) |
<2 |
|||
|
Ua haujlwm kub (degree) |
-40-+65 |
|||
|
Cia Kub (degree) |
-50-+70 |
|||
|
Kev vibration (g, Hz) |
4.2,20-2000 |
|||
|
Qhov ntev (mm) |
ϕ40*17 |
|||
|
Qhov hnyav (g) |
65±5 |
|||
1.2.2 Mechanical Testing
1.2.2.1 Sine Sweep Vibration
FOG yog mounted rau ntawm lub rooj vibration ntawm lub fixture raws li kev co kev taw qhia. Sine sweeps yog ua nyob rau hauv peb cov lus qhia, sib xws rau X, Y, thiab Z axes feem. Cov txheej txheem kev vibration: ua kom lub zog ntawm lub rooj vibration, lub zog ntawm FOG, thiab tom qab lub sijhawm ua ntej (FOG pib- lub sijhawm), ntsuas FOG cov zis rau kwv yees li 5 min; ces ua sine vibration. Vibration tej yam kev mob: 20 Hz-2000 Hz, cheb ntev 5 min, amplitude 4.2 g. Sau cov FOG tso zis thaum lub sij hawm vibration txheej txheem.
Random Vibration
Kev vibration zaus: 20 Hz-2000 Hz
Vibration Duration: 5 min rau ib axis
Kev taw qhia kev vibration: X, Y, Z axes
Vibration spectrum: saib daim duab 1

Daim duab 1 Vibration Spectrum
Specification xav tau:
Lub FOG yuav tsum tsis muaj kev cuam tshuam thaum lub sij hawm sine cheb ntawm 20 Hz txog 2,000 Hz;
Random kev co: tus nqi kiag li ntawm qhov sib txawv ntawm qhov sib txawv ntawm qhov kev vibration thiab qhov nruab nrab ntawm pre- thiab post- kev vibration bias yuav tsum tsawg dua 1℃/ h.
1.2.2.2 Mechanical shock yuav tsum ua raws li cov lus qhia 2.
Table 2 Shock Test Conditions
|
Peak Acceleration (g) |
30 |
|
Duration (ms) |
10 |
|
Tus naj npawb ntawm kev poob siab |
3 shocks per direction |
|
Waveform |
Ib nrab -Sine Wave |
|
Kev taw qhia |
X, Y, Z |
|
Nco tseg: Lub sijhawm nruab nrab ntawm ob qhov sib law liag yuav tsum tsis pub tsawg dua 1.5 s. |
|
Thaum lub sij hawm ntsuas kev poob siab, cov khoom yuav tsum nyob twj ywm rau hauv. Tom qab ua tiav ntawm kev poob siab, cov khoom yuav tsum ua haujlwm ib txwm, thiab kev hloov pauv ua ntej thiab tom qab poob siab yuav tsum tsawg dua 1℃/ h.
2 Kev sib txuas lus raws tu qauv
2.1 RS-422 Hom (Bidirectional)
Bidirectional serial kev sib txuas lus, ua raws li tus qauv RS-422 interface;
Sab nrauv teeb liab: 1,000 Hz square wave;
Cov ntaub ntawv kis tau tus mob pib tom qab FOG kuaj pom qhov ntog ntawm lub teeb liab sab nraud;
Gyro siv tau cov ntaub ntawv: 32 ntsis;
Cov ntaub ntawv ntsuas kub siv tau: 14 ntsis;
Cov ntaub ntawv xa tawm baud tus nqi: 460.8 kbps;
Cov ntaub ntawv hom:
Cov ntaub ntawv kis tau tus mob: txhua cov ntaub ntawv ncej muaj 11 khoom - ntsis 1: Pib ntsis (0); Cov khoom 2–9: Cov ntaub ntawv me me; ntsis 10: Txawm parity me ntsis; Ntsis 11: Nres me ntsis;
parity hom: Txawm parity;
Gyro siv tau cov ntaub ntawv: 32 khoom (MSB yog lub cim me ntsis, 0="+", 1="-"); Kub siv tau cov ntaub ntawv: 14 ntsis (MSB yog lub cim me ntsis, 0="+", 1="-");
Cov ntaub ntawv pob ntawv hom: txhua kis tau tus mob muaj 10 bytes. Byte 1: Ncej header (80H); Byte 2: Gyro cov ntaub ntawv byte 1 (tsawg byte); Byte 3: Gyro cov ntaub ntawv byte 2; Byte 4: Gyro cov ntaub ntawv byte 3; Byte 5: Gyro cov ntaub ntawv byte 4; Byte 6: Gyro cov ntaub ntawv byte 5 (high byte); Byte 7: Txheeb xyuas byte, XOR tus nqi ntawm thawj 5 bytes (cov ntaub ntawv gyro) hauv pob ntawv; Byte 8: Kub cov ntaub ntawv tsawg byte; Byte 9: Kub cov ntaub ntawv siab byte; Byte 10: Txheeb xyuas byte, XOR tus nqi ntawm thawj 8 bytes hauv pob ntawv;
Txoj kev khaws ntaub ntawv.


Daim duab 2FS40L1Daim duab Dimension Drawing
Lub FOG yog nruab nrog ib tug sab nraud J63A-212-009-161JC connector. Cov lus txhais tus pin tau muab rau hauv Table 1.
Table 1 Gyro Output Connector Hluav Taws Xob Cov yam ntxwv
|
Pin No. |
Pin txhais |
Kos npe |
Lus hais |
|
1 |
Serial Chaw nres nkoj T + |
TX + |
|
|
2 |
Serial Chaw nres nkoj T- |
TX - |
|
|
3 |
Serial Chaw nres nkoj R+ |
RX+ |
RS-422 RX +, Lub teeb liab teeb liab + |
|
4 |
Serial Chaw nres nkoj R- |
RX- |
RS-422 RX-, Lub teeb liab - |
|
6, 7 |
Lub zog +5 V |
+5V |
|
|
8, 9 |
Lub zog hauv av |
GND |
Cim npe nrov: fs40l1 ib leeg-axis nruab nrab-tsawg precision silicon photonic gyroscope, Tuam Tshoj fs40l1 ib leeg-axis nruab nrab-tsis tshua muaj precision silicon photonic gyroscope manufacturers, hoobkas