

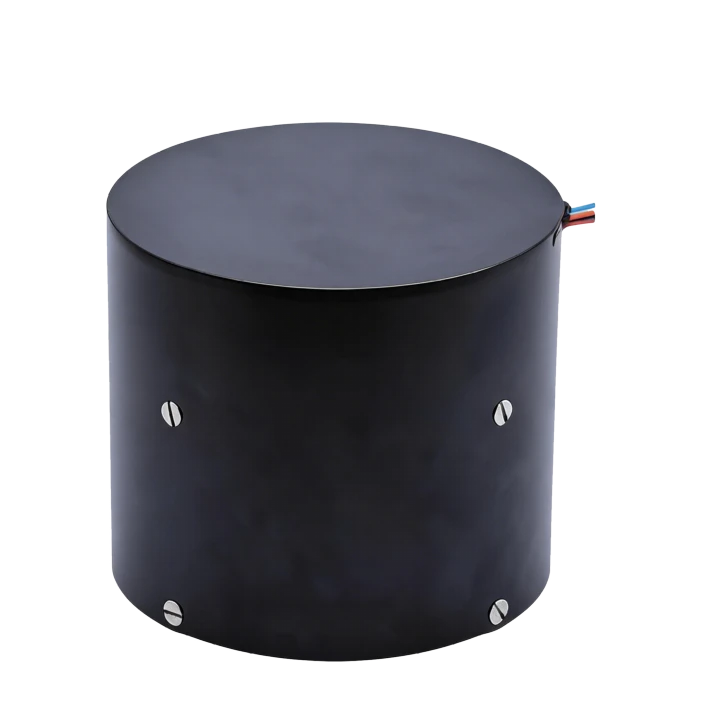
F3X90 Peb -Axis FOG IMU
Robust ib puag ncig adaptability
Kev ntseeg siab, ultra- lub neej ntev
Tag nrho cov digital RS-422 hluav taws xob interface
Hauj lwm lawm
Ntsiab nta
- Compact micro tsim
- Tag nrho -khoom- lub xeev tsim
- Robust ib puag ncig adaptability
- Kev ntseeg siab, ultra- lub neej ntev
- Tag nrho cov digital RS-422 hluav taws xob interface
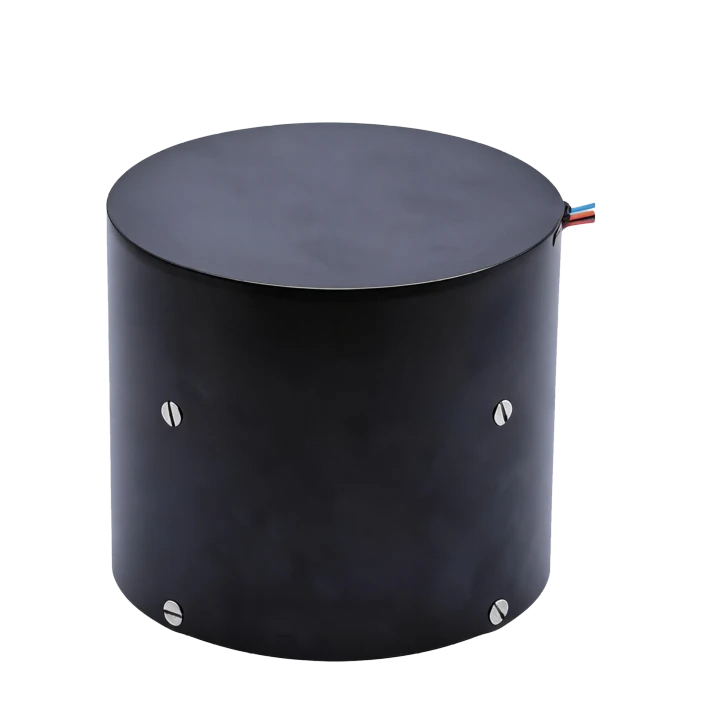
Daim ntawv thov
- Kev tshawb nrhiav txawb & tus cwj pwm
- Unmanned systems (hauv av / marine / UW)
- Kev soj ntsuam & sab qaum teb -nrhiav
- Stabilized platforms
- SATCOM- ntawm-- txav mus
- Autonomous tsav & munitions
Khoom Taw Qhia
Lub tuam txhab F3X90 yog peb lub hom phiaj ntawm -axis FOG IMU- ua rau kev taw qhia, kev taw qhia, thiab kev tswj tus cwj pwm ntawm cov cuaj luaj me me thiab cov foob pob tawg. suav nrog peb tag nrho -khoom- xeev FOGs, peb quartz accelerometers, thiab cov ntaub ntawv ntim khoom, nws ntsuas angular tshaj tawm thiab linear acceleration los txhawb tus cwj pwm thiab navigation tswj. Nws tag nrho -khoom- lub xeev architecture tshem tawm qhov txav mus rau qhov zoo tshaj plaws kev poob siab thiab kev co, thiab RS-422 serial tso zis tso cai rau seamless system kev koom ua ke hauv high-dynamic precision kev taw qhia thiab kev ntsuas tus cwj pwm.
Cim Technology
Lub tuam txhab yog ib lub tuam txhab ua haujlwm siab - thev naus laus zis nrog kev kaw tag nrho- lub peev xwm los ntawm cov khoom siv fiber ntau winding thiab coils rau FOGs, fiber ntau / MEMS inertial khoom, IMU circuits, software, thiab cov khoom siv kuaj. Xaus-rau- kev tswj cov txheej txheem kawg txhim kho kom zoo thiab txo cov nqi. Ua haujlwm raws li ISO9001 nrog cov txheej txheem nruj, nws ua kom cov khoom ntseeg tau thiab sib xws.
F3X90 Peb-Axis Fiber Optical Gyro IMU Performance Specifications
|
Parameter |
H |
M |
|
Fiber Optic Gyroscope |
|
|
|
RT Bias Repeatability (khiav- rau-khiav, hnub- txog - hnub) (℃/ h) |
Tsawg dua los yog sib npaug li 0.1 |
Tsawg dua los yog sib npaug li 0.2 |
|
Tsis tu ncua -Tsub Bias Stability (degree /h) |
Tsawg dua los yog sib npaug li 0.1 |
Tsawg dua los yog sib npaug li 0.2 |
|
RT SF Repeatability (ppm) |
Tsawg dua los yog sib npaug li 30 |
Tsawg dua los yog sib npaug li 50 |
|
Tsis tu ncua -Temp SF Asymmetry (ppm) |
Tsawg dua los yog sib npaug li 30 |
Tsawg dua los yog sib npaug li 50 |
|
Tsis tu ncua -Temp SF Nonlinearity (ppm) |
Tsawg dua los yog sib npaug li 30 |
Tsawg dua los yog sib npaug li 50 |
|
Qib (degree / h) |
Tsawg dua lossis sib npaug li 0.2º / h |
|
|
Angular Rate Range (℃/ s) |
-500-+500 º/s |
|
|
Bandwidth (Hz) |
Ntau dua lossis sib npaug li 200 |
|
|
Qhov Loj (mm) |
90*90*78 |
|
|
Qhov hnyav (g) |
850 ± 50 (nrog accelerometer) |
|
|
Ua haujlwm kub (degree) |
-45-+65 |
|
|
QuartzAccelerometer |
||
|
Ntau yam (g) |
Ntau dua lossis sib npaug ± 30 |
|
|
SF Temp Coeff (ppm / degree) |
Tsawg dua los yog sib npaug li 100 |
|
|
SF Lub Hlis Stability (ppm) |
Tsawg dua los yog sib npaug li 100 |
|
|
Bias (mg) |
Tsawg dua lossis sib npaug ± 7 |
|
|
Bias Temp Coeff (ug / degree) |
Tsawg dua los yog sib npaug li 100 |
|
|
Bias Monthly Stability (ug) |
Tsawg dua los yog sib npaug li 100 |
|
|
2nd-Order Nonlinearity (ug/g²) |
Tsawg dua los yog sib npaug li 100 |
|
|
Mounting Angle (") |
Tsawg dua los yog sib npaug li 200 |
|
|
Qhov tshwm sim |
Tsis muaj khawb, tawg, lossis corrosion |
|
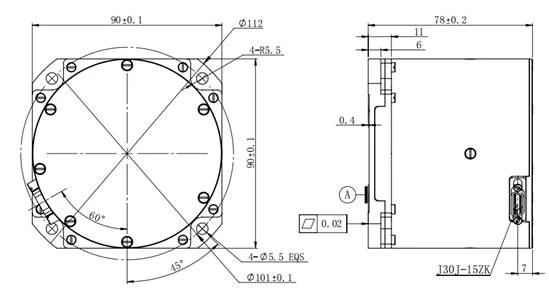
Mechanical Dimensions Diagram
Taw qhia
Fiber optic gyro, raws li hom tshiab ntawm txhua yam -khoom- xeev gyro, muaj qhov zoo ntawm kev pib sai, kev ntsuas dav dav thiab kev ntseeg siab. Ntawm lawv, F3X90-IMU hom fiber ntau optic gyro inertia teeb yog tsim los rau cov kev xav tau ntawm nruab nrab thiab qis precision daim ntawv thov keeb kwm yav dhau, siv peb-axis sib koom tshuab tsim, tus nqi qis thiab kev ua haujlwm ruaj khov; cov qauv siv cov pob sib xyaw ua ke ntawm optical Circuit Court thiab Circuit Court, cov qauv yooj yim, yooj yim installation, thiab nws tuaj yeem siv rau hauv cov txheej txheem ntawm kev taw qhia thiab kev taw qhia, kev ntsuas tus cwj pwm thiab kev tswj cov cuaj luaj me me, cov foob pob tawg, thiab lwm yam.
1.1 Daim ntawv thov
Phau ntawv qhia no tsuas yog siv rau F3X90-IMU hom khoom, thiab muaj cov kev qhia tshwj xeeb, kev ua haujlwm, qhov ntev sab nraud, thiab kev teeb tsa thiab siv. Ntawm lawv, cov kev mob tshwm sim suav nrog cov khoom lag luam ib puag ncig, kev ua haujlwm hluav taws xob, thiab cov yam ntxwv ntawm lub cev.
1.2 Main Parameters
|
Main Parameter |
Main Index |
|
|
Hom |
H |
M |
|
Bias Repeatability ntawm Chav Kub (Lub sijhawm, los ntawm hnub) (º / h) |
Tsawg dua los yog sib npaug li 0.1 |
Tsawg dua los yog sib npaug li 0.2 |
|
Kev tsis sib haum xeeb ntawm qhov ntsuas kub tsis tu ncua (º / h) |
Tsawg dua los yog sib npaug li 0.1 |
Tsawg dua los yog sib npaug li 0.2 |
|
Scale Factor Repeatability ntawm Chav Kub (ppm) |
Tsawg dua los yog sib npaug li 30 |
Tsawg dua los yog sib npaug li 50 |
|
Scale Factor Asymmetry ntawm qhov kub thiab txias (ppm) |
Tsawg dua los yog sib npaug li 30 |
Tsawg dua los yog sib npaug li 50 |
|
Scale Factor Nonlinearity ntawm qhov kub thiab txias (ppm) |
Tsawg dua los yog sib npaug li 30 |
Tsawg dua los yog sib npaug li 50 |
|
Qhov ntsuas kub (º / h) |
Tsawg dua lossis sib npaug li 0.2 º / h |
|
|
Angular Rate Range (º/s) |
-500 rau +500 º/s |
|
|
Bandwidth (Hz) |
Ntau dua lossis sib npaug li 200 |
|
|
Qhov Loj (mm) |
90*90*78 |
|
|
Qhov hnyav (g) |
850 ± 50 (nrog accelerometer) |
|
|
Ua haujlwm kub (degree) |
-45 rau +65 |
|
Quartz Accelerometer Parameters
|
Tsis muaj |
Yam khoom |
Kev Xav Tau |
|
1 |
Ntau yam (g) |
Ntau dua lossis sib npaug ± 30 |
|
2 |
Scale Factor Kub Coefficient (ppm / degree) |
Tsawg dua los yog sib npaug li 100 |
|
3 |
Scale Factor Lub Hlis Stability (ppm) |
Tsawg dua los yog sib npaug li 100 |
|
4 |
Bias (mg) |
Tsawg dua lossis sib npaug ± 7 |
|
5 |
Bias Temperature Coefficient (ug / degree) |
Tsawg dua los yog sib npaug li 100 |
|
6 |
Bias Monthly Stability (ug) |
Tsawg dua los yog sib npaug li 100 |
|
7 |
Thib ob -order Nonlinear Coefficient (ug /g2) |
Tsawg dua los yog sib npaug li 100 |
|
8 |
Mounting kaum sab xis (") |
Tsawg dua los yog sib npaug li 200 |
|
9 |
Outlook |
Tsis muaj khawb, tawg, lossis corrosion |
1.2.2 Mechanical Testing
1.2.2.1 Sinusoidal Scanning Vibration
Lub gyro yog tsau rau ntawm lub rooj vibration los ntawm lub fixture raws li cov kev taw qhia ntawm kev co, thiab lub gyroscope nqa tawm sinusoidal scanning nyob rau hauv 3 cov lus qhia, sib xws rau X-axis, Y-axis, thiab Z-axis cov lus qhia, feem. Cov kauj ruam vibration; vibration rooj ntxiv rau excitation, mus rau lub gyroscope hwj chim, tom qab ib tug tej lub sij hawm ntawm sov-up (gyro pib- lub sij hawm), sim cov zis nqi ntawm lub gyroscope, txog 5min; sinusoidal kev co. Vibration tej yam kev mob: 20Hz-2000Hz, scanning lub sij hawm 5min, amplitude 4.2g. Cov txheej txheem vibration, sau cov zis gyroscope.
Random Vibration
Kev vibration zaus: 20Hz ~ 2000Hz
Lub Sijhawm vibration: 5min rau txhua qhov axis
Kev taw qhia kev vibration: X, Y, Z axis
Vibration Spectrum: saib daim duab 1

Index cov cai:
Fiber optic gyro yuav tsum tsis muaj resonance nrog sinusoidal scanning nyob rau hauv thaj tsam ntawm 20 HZ txog 2000 Hz;
Random kev vibration: tus nqi ntawm qhov tsis ncaj ncees lawm hauv kev vibration thiab qhov nruab nrab ntawm kev sib tw ua ntej thiab tom qab kev co yuav tsum tsawg dua 1º / h.
Index cov cai:
Fiber optic gyro yuav tsum tsis muaj resonance nrog sinusoidal scanning nyob rau hauv thaj tsam ntawm 20 HZ txog 2000 Hz;
Random kev vibration: tus nqi ntawm qhov tsis ncaj ncees lawm hauv kev vibration thiab qhov nruab nrab ntawm kev sib tw ua ntej thiab tom qab kev co yuav tsum tsawg dua 0.3º / h. Tus nqi tseeb ntawm qhov sib txawv ntawm ua ntej- kev vibration thiab tom qab- kev vibration yuav tsum tsawg dua 0.2º / h
1.2.2.2 Mechanical shocks yog raws li daim duab 2.
Table 2 Impact test conditions
|
Peak Acceleration (g) |
30 |
|
Duration (ms) |
11 |
|
Lub Sijhawm Ntawm Qhov Teeb Meem |
3 zaug nyob rau hauv txhua txoj kev |
|
Waveform |
ib nrab-sine wave |
|
Cov lus qhia |
X, Y, Z |
|
Nco tseg: Lub sijhawm nruab nrab ntawm ob qhov cuam tshuam tsis tsawg dua 1.5s. |
Cov txheej txheem cuam tshuam, cov khoom lag luam yuav tsum tuaj yeem ua haujlwm ib txwm muaj tom qab kev cuam tshuam ntawm cov khoom siv hluav taws xob hauv lub xeev ntawm hluav taws xob, qhov kev tsis ncaj ncees yuav tsum tsawg dua 0.2º / h ua ntej thiab tom qab kev cuam tshuam.
2 Kev sib txuas lus raws tu qauv
2.1 IMU Data Transmission Protocol
Baud tus nqi: 460800, tsis muaj parity me ntsis, 1 nres me ntsis
Kis zaus: 400Hz
|
Cov khoom |
Lub npe |
Chav tsev |
Tus nqi |
Kev hloov dua siab tshiab |
Hom |
|
0 |
Ncej header byte 1 |
0x ua |
uchar |
||
|
1 |
Ncej header byte 2 |
0x ua |
uchar |
||
|
2 |
Cov ntaub ntawv kis tau tus lej |
1~200 |
uchar |
||
|
3 |
tus kheej- kuaj xyuas byte |
255 |
uchar |
||
|
4~7 |
X-axis gyro |
32 ntsis qis hauv pem hauv ntej thiab siab hauv qab |
npe int32 |
||
|
8~11 |
Y-axis gyro |
32 ntsis qis hauv pem hauv ntej thiab siab hauv qab |
npe int32 |
||
|
12~15 |
Z-axis gyro |
32 ntsis qis hauv pem hauv ntej thiab siab hauv qab |
npe int32 |
||
|
16~19 |
X-axis plus table |
32 ntsis qis hauv pem hauv ntej thiab siab hauv qab |
npe int32 |
||
|
20~23 |
Y-axis plus table |
32 ntsis qis hauv pem hauv ntej thiab siab hauv qab |
npe int32 |
||
|
24~27 |
Z-axis plus table |
32 ntsis qis hauv pem hauv ntej thiab siab hauv qab |
npe int32 |
||
|
28,29 |
X-axis gyro kub |
16 ntsis qis pem hauv ntej siab hauv qab |
1/16 |
npe int16 |
|
|
30 |
checksum |
4 ~ 29-byte dissimilarity thiab |
uchar |
||
|
31 |
kawg ntawm ncej |
0 xbb |
uchar |
Xa cov ntaub ntawv raws tu qauv:
3 Kev sib txuas lus txhais
Lub gyroscope hluav taws xob interface siv J30-15ZK connector, thiab cov nodes tau txhais nyob rau hauv Table 4.
|
F3X90-IMU/INS tso zis txhais |
||
|
J30J-15ZK |
Txhais |
Nco tseg |
|
5, 13 |
Lub zog +24V |
Inertia kev sib xyaw Fais fab mov |
|
6, 7 |
Lub zog +24V (hauv av) |
|
|
1 |
Serial Port Transmit 3+ |
Serial Chaw nres nkoj |
|
2 |
Serial Port Transmit 3- |
|
|
3 |
Serial Chaw Tau Txais 3+ |
|
|
4 |
Serial Chaw Tau Txais 3- |
|
|
11 |
Serial Port Transmit 2+ |
IMU Data Output Serial Chaw nres nkoj |
|
12 |
Serial Port Transmit 2- |
|
|
14 |
Serial Port Transmit 1+ |
Debugging Serial Ports |
|
15 |
Serial Port Transmit 1- |
|
|
9 |
Serial Chaw Tau Txais 1+ |
|
|
10 |
Serial Chaw Tau Txais 1- |
|
Qhov ntev

Daim duab 2 F3X90-IMU Dimension
Cim npe nrov: f3x90 peb-axis huab imu, Tuam Tshoj f3x90 peb-axis huab imu manufacturers, hoobkas


